
DR100多地形移动机器人底盘:教育实验开发的全能平台
随着科技教育的发展智能教育与科研创新深度融合的今天,一款能够适用多场景的移动机器人底盘,能够为高校、企业、科研院所开展教学实验与技术研发的核心工具。列如:在教育场景的多地形移动机器人底盘实验设计方案,涵盖底盘机械结构、动力系统、传感器配置及控制算法等方面。通过模拟工程勘察与能源巡检实际场景,学生可在实验中锻炼系统设计、调试优化以及解决实际问题的能力,为未来投身相关领域的科研与工程实践奠定坚实基础。
一、移动机器人底盘的硬件性能
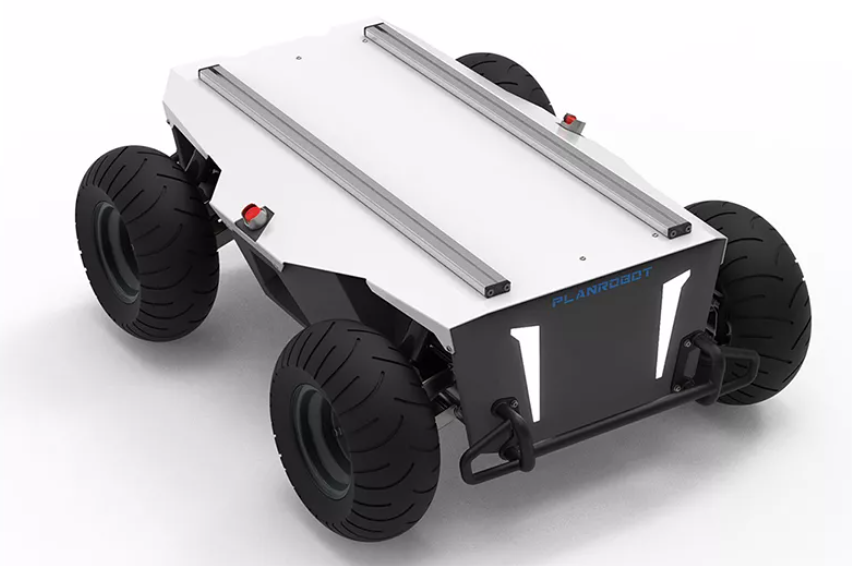
普蓝多地形移动机器人底盘的硬件配置,从根源上满足了教育实验对稳定性、适应性和扩展性的严苛需求。
1、四轮独立驱动与四轮独立悬架系统构成了底盘的核心竞争力。前者让每个车轮可独立调节转速与方向,轻松实现原地转向、斜向移动等复杂动作,为学生研究运动控制算法提供了灵活的硬件平台;后者则能通过自适应调节车轮高度,确保底盘在凹凸不平的地面保持平稳,无论是模拟野外勘察的碎石路,还是农业采摘场景的田间地头,都能为传感器数据采集和算法验证提供稳定的运动基础。
2、4x400W 大扭矩伺服电机与30Ah 大容量磷酸铁锂电池的组合,为实验开发注入持久动力。大扭矩电机确保底盘在搭载机械臂、激光雷达等实验设备(**有效负载 100kg)时仍能高效运转,而磷酸铁锂电池不仅续航持久,支持 8 小时以上连续实验,更具备安全稳定的特性,适合实验室长期教学使用。
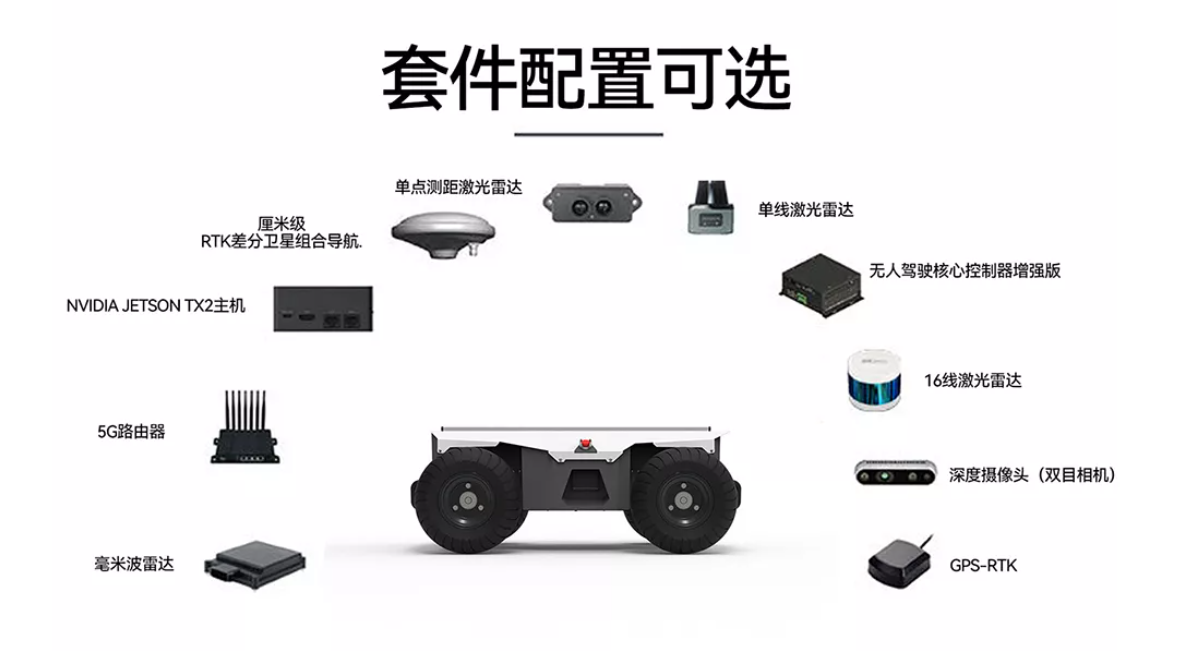
3、高性能机器人控制器则是底盘的“智慧大脑”,内置的运算核心可同时处理传感器数据融合、AI 模型推理和运动控制指令,无需额外搭载计算单元,大幅降低了实验系统的搭建难度。
二、机器人底盘的二次开发创新
对于教育实验而言,开放且易用的开发环境至关重要,普蓝底盘在这一领域展现出显著优势。
原生支持ROS 开发与仿真是其核心亮点。学生可直接调用 ROS 系统中的导航、定位、感知等功能包,快速搭建实验场景 —— 例如在仿真环境中用 Gazebo 模拟仓储配送路径规划,再通过 ROS 节点将算法部署到实体底盘,实现 “虚拟调试 - 真机验证” 的闭环开发,大幅提升学习效率。
SDK 开发接口的开放,则为高阶实验提供了无限可能。科研人员可基于 SDK 自定义控制逻辑,将机器视觉算法与底盘运动控制深度结合,比如开发农业采摘场景中的果实识别 - 自主避障联动系统;也能接入大模型 API,让底盘理解自然语言指令并转化为行动,探索智能体交互的前沿课题。这种 “底层可控、上层开放” 的设计,完美适配从基础教学到科研创新的全阶段需求。
三、机器人底盘的应用场景适配
普蓝底盘的多场景适配能力,打破了实验室与产业应用的壁垒,使教育实验成果更具实践价值。
在教育科学领域,它是ROS 与 AI 教学的 “活教材”。学生通过搭建简单的循迹避障实验,掌握传感器数据处理方法;进阶者可开发基于机器视觉的自主导航系统,理解 AI 算法与硬件执行的协同逻辑。
科学研究中,其高性能配置成为前沿课题的验证平台。例如在工程勘察机器人研究中,科研人员可利用底盘的地形适应能力,测试多传感器融合的环境建模算法;在能源巡检领域,通过搭载红外热像仪,开发设备故障检测与自主巡检的一体化系统。
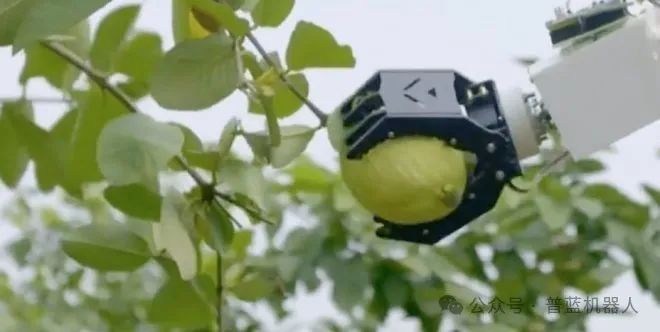
在农业采摘与仓储配送场景的实验开发中,底盘的100kg 有效负载可搭载机械臂与识别装置,学生可设计 “视觉识别 - 路径规划 - 机械抓取” 的完整流程;而四轮独立驱动的灵活性,使其能在狭窄仓储通道中完成物资转运算法的验证。 普蓝多地形移动机器人底盘以强悍的硬件性能、开放的开发环境和广泛的场景适配性,成为连接理论教学与实践创新的桥梁。无论是高校开展机器人相关课程实验,还是科研院所进行前沿技术研发,都能在此基础上高效推进。
联系我们:
联系电话:133 1691 6460(微信同号)
电子邮件:info@planrobot.cn
地 址:广东省 深圳市 宝安区 石岩水田社区 羿松生态科技园 C栋3层
